产品介绍
从现场条件出发
规划合适的作业方式
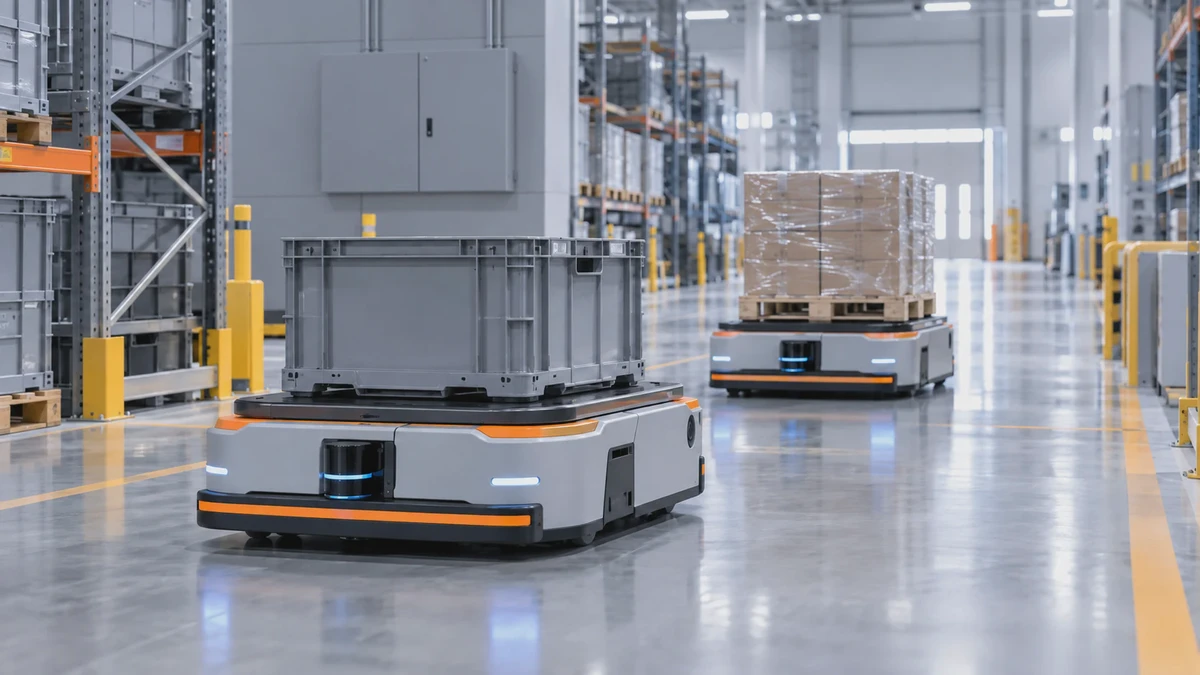
移动搬运系统由机器人、载具、工位交接、充电设施和调度软件共同组成。机器人接收任务后完成定位、行驶、到站确认及载具交接,系统持续管理交通、任务状态和电量。
机器人适合连接仓库、缓存区和生产工位,但现场可达性不能仅凭平面图判断。应通过地面与坡度检查、转弯空间测量、障碍物核对和路线验证,确定载具稳定性及安全措施。
与载具范围
与交接节奏
与系统接口
产品优势
围绕实际作业,把设备和流程配顺
路线与任务协同
按现场交通条件组织任务路线,减少交叉通道的等待与拥堵。
交接形式可选
依据货物与工位结构选择顶升、牵引或输送交接方案。
充电纳入调度
将班次、任务高峰与充电策略共同规划,维持可用车辆数量。
现场安全联动
根据运行区域设置检测、避障、速度与人员管理措施。
| 搬运形式 | 按载具选择顶升、牵引或交接机构 | 组合载荷 | 按货物、载具与重心确定 |
|---|---|---|---|
| 导航与定位 | 按现场特征及定位需求选定 | 运行路线 | 按通道、工位和交通规则规划 |
| 车队规模 | 按任务模型与班次核算 | 充电方式 | 按电池与运行策略配置 |
| 交接高度 | 按工位与载具接口确定 | 地面条件 | 按设备要求核对平整度与坡度 |
| 调度接口 | 按业务任务与设备联动约定 | 安全配置 | 按现场风险评估与规范配置 |
设备选型清单
先核对条件,再确定设备方案
载具与重心
核对货物重量、重心、料架刚度、顶升点及锁定方式。
纳入现场调研与方案核对路线与通行
确认通道宽度、转弯范围、门禁、电梯、坡度和人车混行区域。
纳入现场调研与方案核对任务与充电
提供任务来源、周转频次、高峰班次及可布置充电区域。
纳入现场调研与方案核对工位交接
明确到站精度、设备联锁、交接确认及人工介入后的恢复规则。
纳入现场调研与方案核对作业流程
任务、设备与货物状态逐步确认
- 01
任务生成
业务系统或工位触发物料转运需求,调度系统确认起点、终点和优先级。
- 02
载具接取
机器人到达起点,检测载具与交接条件,完成接取并确认状态。
- 03
路线执行
按调度路线移动,结合交通规则和现场检测处理等待及避障。
- 04
到站与结果反馈
完成目标工位交接,回传任务结果,并按运行策略执行下一任务或充电。
客户评价
围绕沟通与交付的客户反馈
“需求阶段把货物、流程与现场限制逐项说明,方案评审时更容易看清设备与业务之间的关系。”
 某电子制造企业 · 仓储项目负责人项目反馈
“联合调试前明确了设备交接与异常处理规则,培训也覆盖了日常检查和任务恢复,便于运营团队接手。”
 现场运营负责人项目反馈
采购前的资料与证据
智能搬运机器人方案,如何逐项核对
把现场输入、配置影响与核对结果放在同一张表中,便于采购、生产和技术人员共同评审。
| 需准备的资料 | 影响配置与范围 | 核对方式 |
|---|---|---|
| 载具与交接工位样本 | 提供料车或托架实物、装载姿态及取放位置,影响顶升、牵引或工位对接结构。 | 以实际载具核对接触面、定位点及站台交接全过程,记录偏差。 |
| 路线与地面实测资料 | 提供通道、转弯、门区、坡度和人车流记录,影响路线规划、交通规则与保护区域。 | 沿完整路径现场测量,确认最窄处、交叉口和遮挡点并记录可通行条件。 |
| 班次任务与补能位置 | 提供搬运任务时段、空载返回及充电区条件,影响车辆组织、补能安排与人工接管。 | 用同一班次样本核对等待、搬运和补能时间,确认充电维护的可达性。 |
资料尚未完整时,可先整理现有图纸与业务样本。缺失项、待测量项和双方责任应保留在评审记录中,再确定方案范围。
交付与验收依据
用哪些场景验证智能搬运机器人
验收前共同确认任务样本、测试环境、合格条件和记录格式,以项目约定及设备操作规程为依据。
实际路线搬运
带代表性载具运行完整路线,逐站核对到位与交接确认,记录路口等待、载具姿态和任务结果。
并发与补能
按约定任务并发组织多工位配送,并纳入充电任务,核对会车、排队及补能调度记录,观察工位是否出现断料等待。
障碍与中断恢复
在受控条件下验证障碍提示、路线受阻及网络中断的处置,核对停车、任务保留与复核恢复,不以演示替代安全验收。
现场班组接手
由操作人员演示载具放置、任务发起和授权接管,确认充电区、地图版本及维护清单,保存培训与问题处理记录。
每项记录关联场景、配置版本、执行结果与处理人;出现差异先查明原因,整改后按同一条件复核。具体性能指标以双方确认的技术文件为准。
常见问题
关于智能搬运机器人
01 机器人能搬运哪些物料?
取决于载荷、重心和交接机构,可用于合规载具上的料箱、料架等,需确认货物稳定性。
02 是否一定需要改造地面?
需依据设备要求检查平整度、坡度、缝隙和摩擦条件,存在不满足项时再明确整改。
03 可以在人行区域运行吗?
应开展人车混行风险评估,确认检测保护、运行速度、区域管理与人员培训。
04 车辆数量如何确定?
按任务频次、距离、交接耗时、交通等待、班次和充电占用建立模型核算。
05 顶升和牵引如何选择?
顶升需要匹配料架底部与顶升点;牵引需核对连接机构、转弯轨迹与停止稳定性。
06 是否支持自动充电?
可按设备配置与现场条件设计充电方式,充电设施位置和电量策略由项目规划。
07 门禁与电梯如何联动?
需要设备接口与运行许可,并定义到位、开门、通行及故障情况下的联锁逻辑。
08 货物重心会影响运行吗?
会影响加减速、转弯和停止稳定性,应按最大组合载荷与不利重心验证。
09 现场布局变化后怎么办?
需重新评估路线、定位特征与安全要求,经配置更新与验证后恢复运行。
10 遇到障碍物如何处理?
按设备检测能力及调度规则减速、停止或重新规划,人员应按现场规程处理阻挡。
11 有哪些日常维护工作?
按手册检查行走机构、传感器、交接机构、电池与充电设施,并保持路线清洁。
12 选型需要哪些资料?
提供物流路线图、任务数据、载具样本、地面条件、工位接口与混行情况。